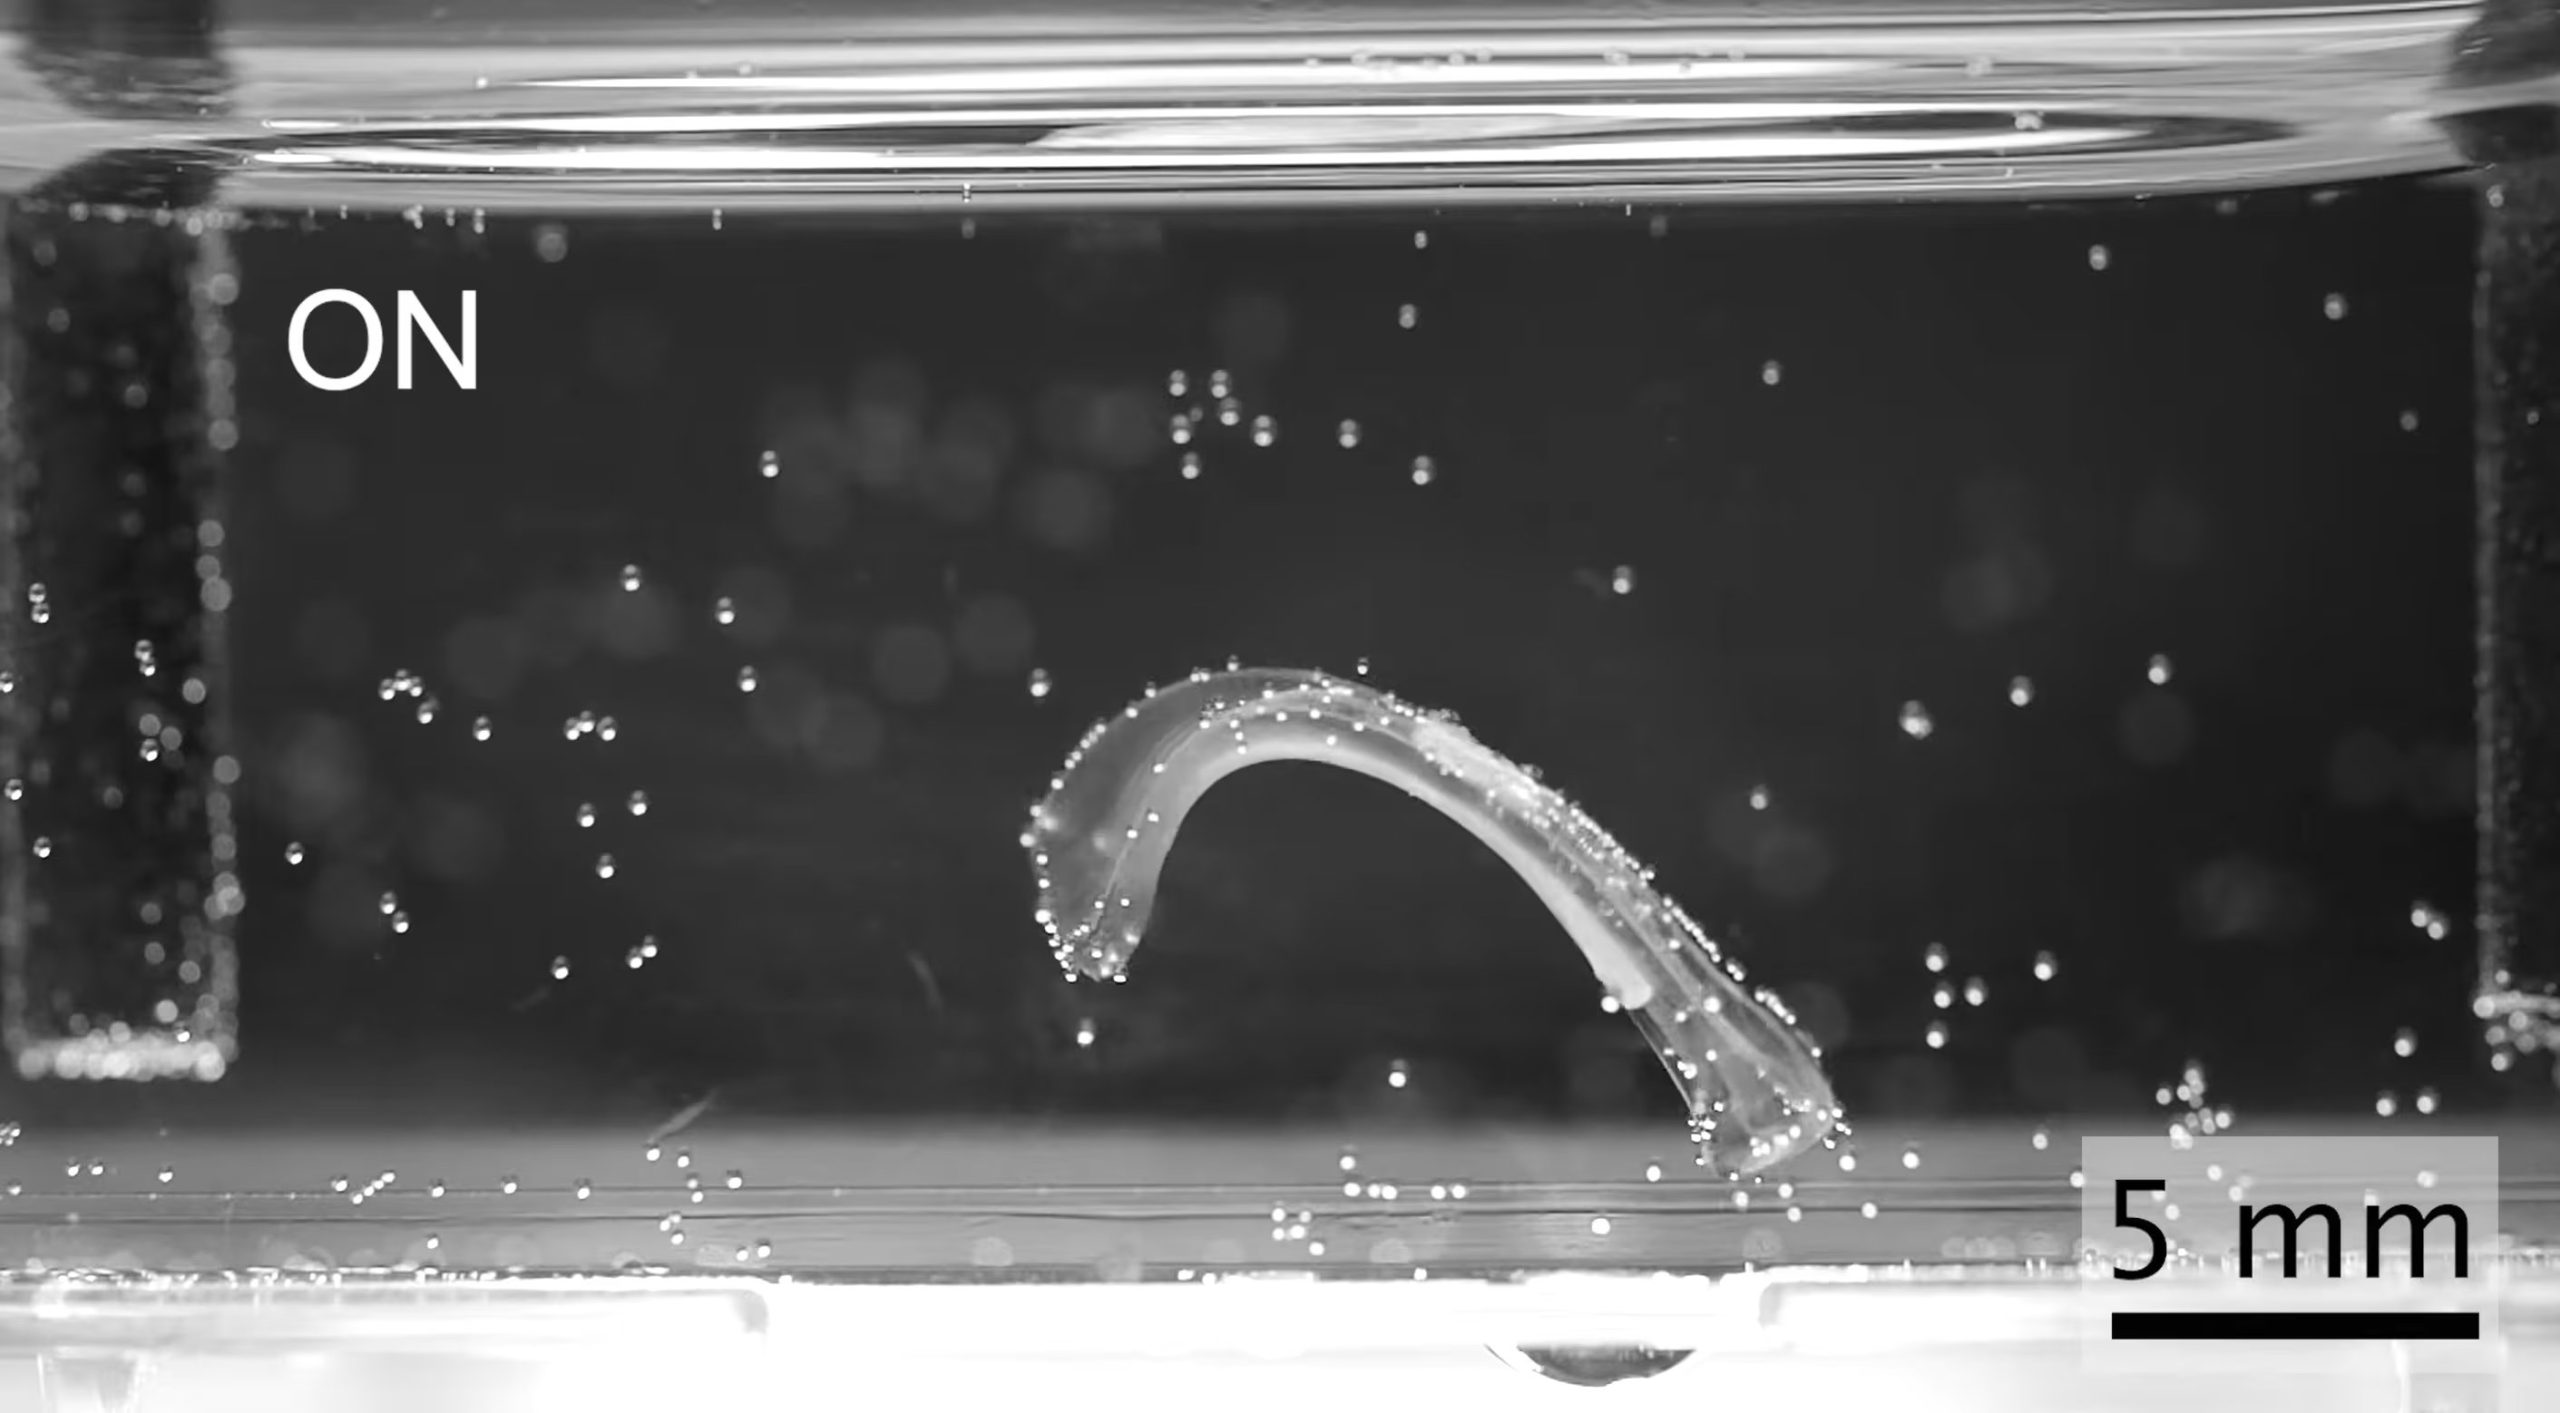
Un grupo de investigadores del Laboratorio de Robótica Blanda de la ETH Zúrich ha desarrollado unos innovadores bioactuadores fabricados con músculo vivo, capaces de nadar, saltar, flexionarse y sujetar objetos sin necesidad de motores rígidos. Este avance demuestra que la robótica puede recurrir a tejidos biológicos para generar movimiento, abriendo una ruta experimental hacia máquinas más flexibles, adaptables y menos dependientes de mecanismos tradicionales.
El estudio, publicado en la prestigiosa revista Nature Communications, aborda un problema recurrente en los robots biohíbridos: las células musculares cultivadas pueden contraerse, pero con frecuencia su fuerza se traduce en movimientos muy pequeños. Los científicos diseñaron de manera conjunta el tejido y su soporte artificial para aprovechar al máximo cada contracción y convertirla en acciones visibles fuera del entorno microscópico del laboratorio.
Un diseño que integra músculo vivo con hidrogel flexible
El proyecto nace en el Laboratorio de Robótica Blanda de la ETH Zúrich, bajo la dirección del profesor Robert Katzschmann. Los investigadores Aiste Balciunaite y Mike Y. Michelis emplearon simulaciones computacionales para definir la geometría del hidrogel y la distribución del músculo antes de fabricar los componentes. Posteriormente, produjeron los andamios mediante impresión 3D con xolografía, una técnica que permite crear estructuras precisas dentro de materiales sensibles a la deformación y a la presión de cada movimiento.
Los soportes incluyen ranuras finas que ayudan a fijar las fibras musculares y orientar su crecimiento. Esta alineación permite que la fuerza de las células se transmita con menores pérdidas hacia la parte flexible del dispositivo. En lugar de añadir más músculo, el equipo buscó mejorar la relación entre el tejido vivo y el material sintético. La estructura funciona como un sistema integrado que transforma las contracciones en movimiento.
Once veces más movimiento en estructuras de 1,5 centímetros
Los bioactuadores miden aproximadamente 1,5 centímetros y lograron un rango de movimiento hasta once veces superior al de dispositivos previos. Gracias a esta eficiente transferencia de fuerza, las estructuras pueden doblarse a simple vista, nadar, agarrar objetos y avanzar dentro del agua.
El sistema alcanzó una velocidad de 6,2 milímetros por segundo y saltó hasta cinco milímetros con una sola contracción, elevando cerca de un tercio de su propia longitud corporal en las pruebas de laboratorio. El salto es uno de los resultados más destacados, ya que obliga al sistema a concentrar suficiente fuerza para vencer el peso de su propia estructura. En robots convencionales, ese impulso suele depender de motores, engranajes, resortes o actuadores neumáticos. Aquí, el movimiento procede de células musculares vivas que reaccionan mediante estimulación. Este avance demuestra que la biología celular puede aportar soluciones mecánicas diferentes a las de la robótica rígida tradicional.
Los autores señalan que la tecnología permanece en una fase experimental y preclínica. El músculo vivo necesita soluciones nutritivas para conservar su actividad, por lo que estos dispositivos todavía no pueden operar durante periodos prolongados sin apoyo externo. El siguiente reto consiste en crear sistemas vasculares artificiales capaces de aportar oxígeno y nutrientes, además de retirar residuos celulares. Sin esa red de intercambio, el tejido pierde viabilidad y limita cualquier uso sostenido fuera del laboratorio.
Los exoesqueletos ofrecen otra perspectiva para asistir el movimiento
El contraste aparece en tecnologías como los exoesqueletos destinados a personas con paraplejia. Estos equipos se colocan sobre el cuerpo y emplean metal, fibra de carbono, sensores, baterías y motores para asistir el desplazamiento. Algunos interpretan movimientos de la parte superior del cuerpo, como una inclinación hacia adelante o un cambio en la posición de las caderas. Otros incorporan controles en las muñecas o botones para ordenar el paso. Su arquitectura es rígida y depende de energía. En cambio, los bioactuadores de ETH Zúrich siguen un camino distinto: buscan que el desplazamiento nazca del material biológico. Su aplicación depende de mantener las células vivas y controlables, pero el resultado abre una vía para combinar tejidos, materiales y sistemas electrónicos.
Fuente: Infobae