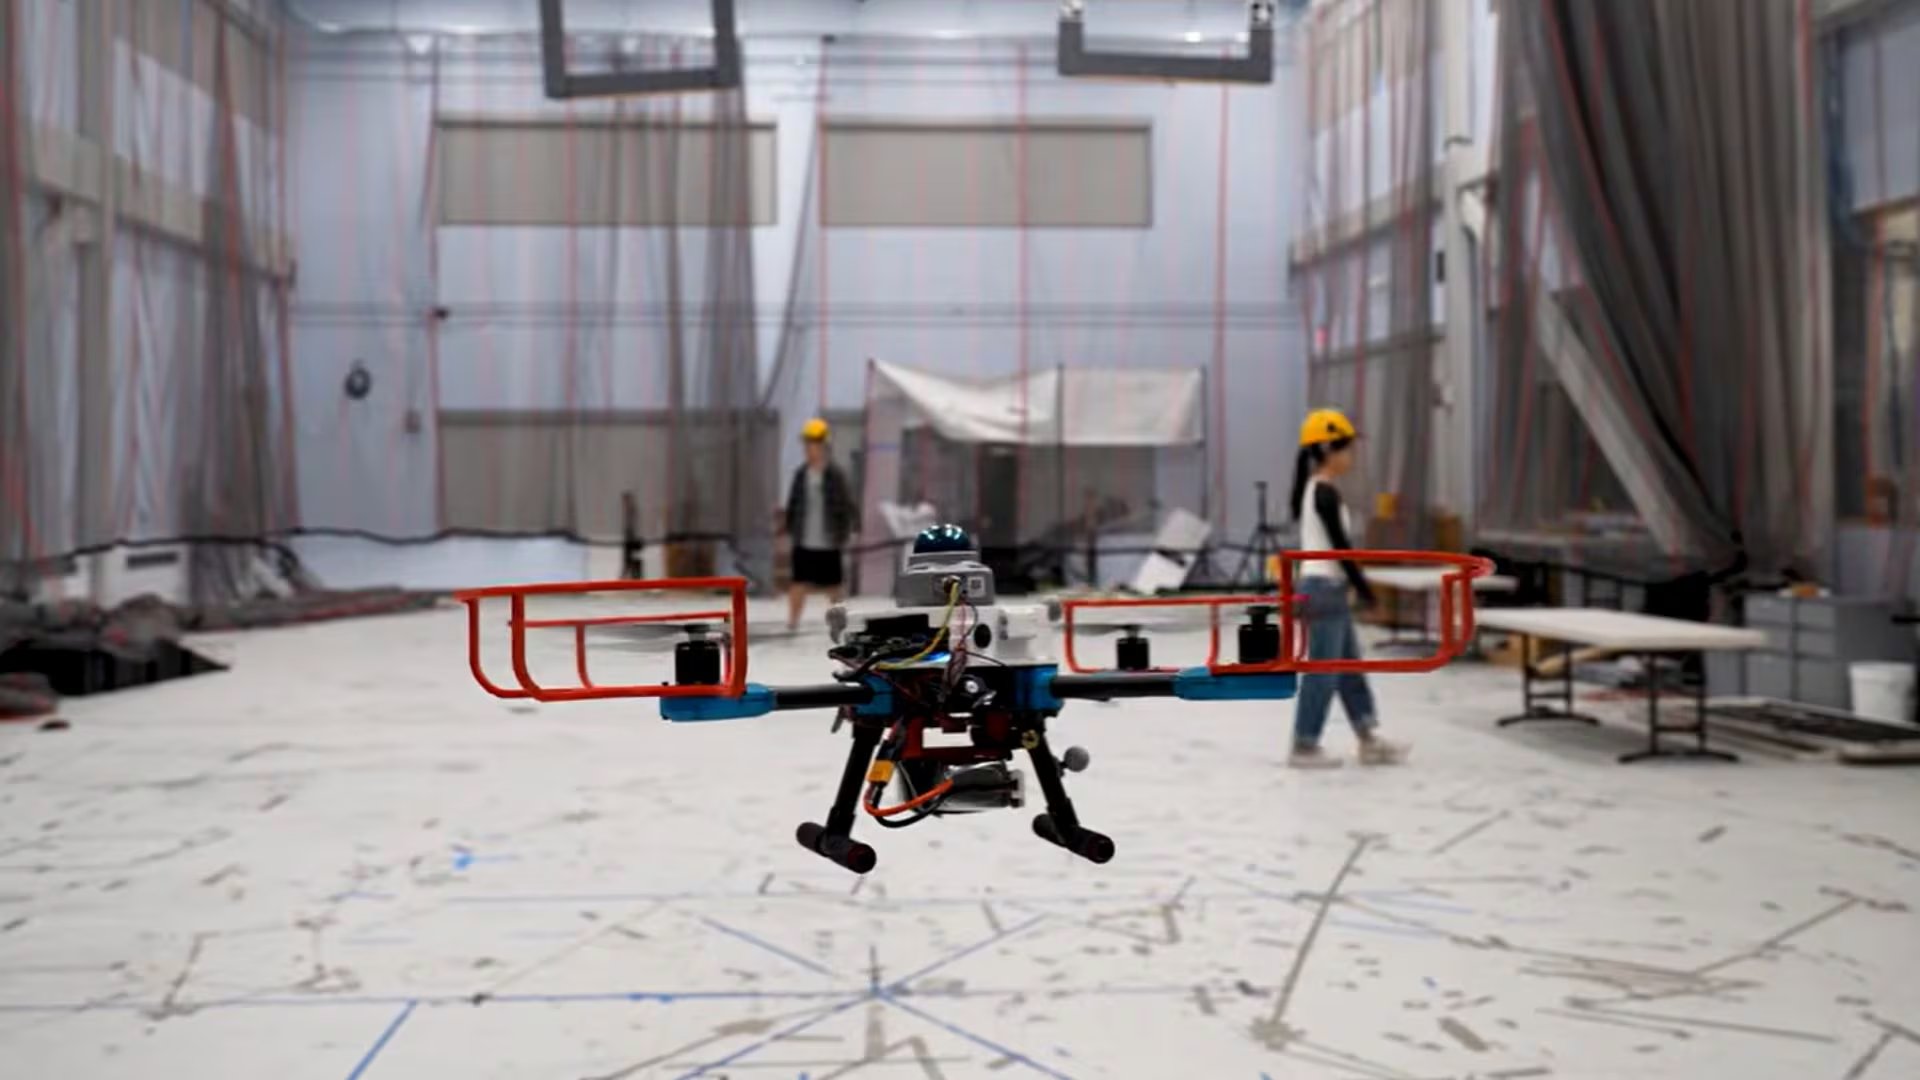
Investigadores del Instituto de Tecnología de Massachusetts (MIT) han desarrollado SANDO, un innovador sistema de planificación de vuelo para vehículos aéreos no tripulados que calcula rutas seguras en entornos desconocidos con obstáculos móviles. La herramienta ofrece una garantía matemática de que no se producirán colisiones, incluso en las condiciones más impredecibles.
Esta tecnología podría ser clave en misiones de alto riesgo como incendios forestales, edificios derrumbados, túneles mineros o barrios congestionados, donde una trayectoria segura puede cambiar en segundos, según informó MIT News, el portal oficial del instituto.
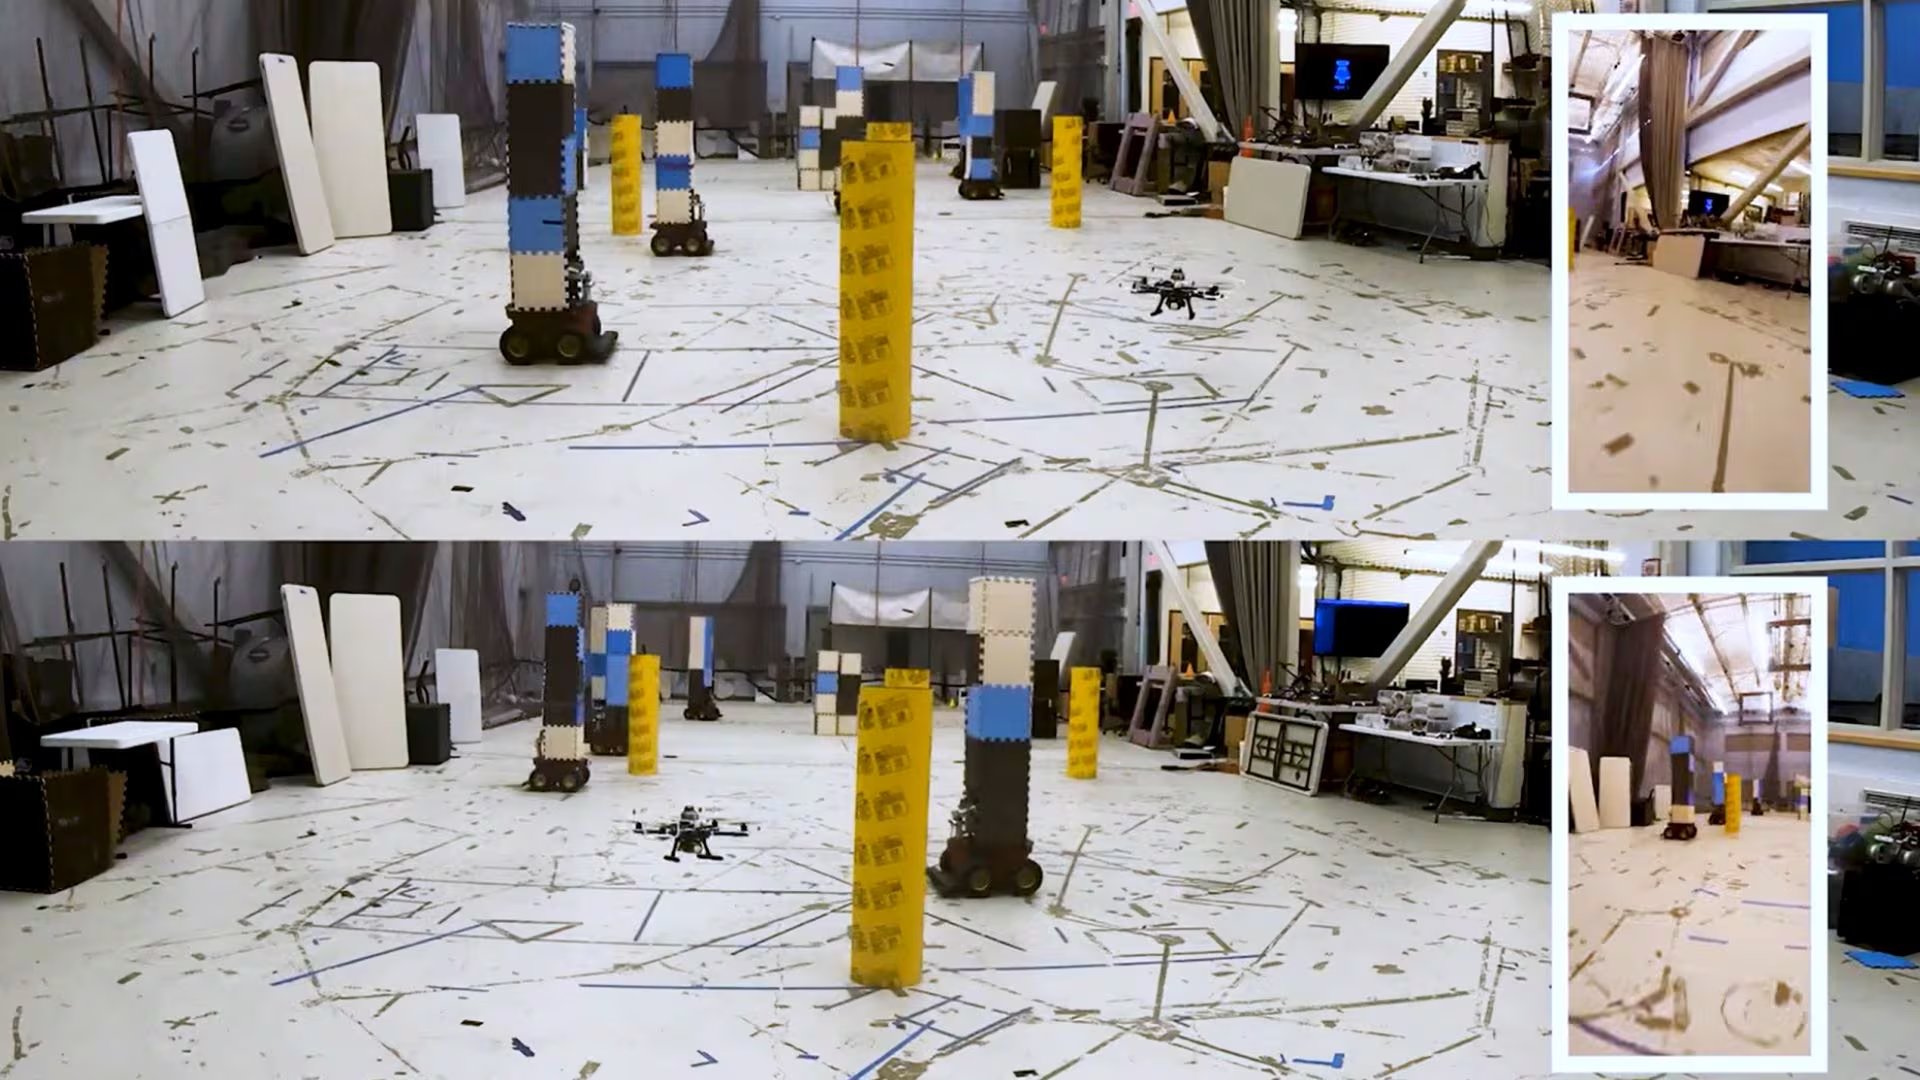
El sistema, detallado en la revista científica IEEE Transactions on Robotics, superó todas las pruebas: durante 12 vuelos de prueba con un dron real, evitó todos los obstáculos dinámicos sin registrar un solo choque. En simulaciones, alcanzó el destino más rápido que varios métodos avanzados, demostrando su eficacia en distintos entornos.
La principal innovación de SANDO frente a otros planificadores es que no necesita un mapa previo del área ni conocer la posición futura exacta de los objetos. Solo requiere la velocidad máxima que esos objetos podrían alcanzar para calcular el espacio que podrían recorrer en un período determinado.
Kota Kondo, doctor en aeronáutica y astronáutica por el MIT y autor principal del estudio, explicó el rigor del sistema diseñado para las condiciones más extremas:
“En el entorno más complejo posible, donde el vehículo no tiene un mapa del área y hay obstáculos desconocidos moviéndose, establecimos una garantía matemática de seguridad”.
Corredores de vuelo que se adaptan al entorno
Los planificadores de trayectorias tradicionales usan imágenes y datos de cámaras y sensores instalados a bordo para guiar un vehículo hasta su destino. La mayoría están diseñados para ambientes estáticos, donde los obstáculos no se desplazan, o bien esquivan objetos móviles sin poder asegurar formalmente que no habrá impacto.
Esa garantía es crucial cuando un dron debe transportar suministros médicos a una zona afectada por un desastre natural o adentrarse en un incendio activo. Sin embargo, calcular cada posible colisión en un entorno cambiante puede consumir demasiado tiempo para aplicaciones en el mundo real.
SANDO construye un corredor de seguridad compuesto por regiones conectadas del espacio 3D que están libres de obstáculos. A diferencia de los métodos convencionales, ese corredor incorpora la variable tiempo y anticipa los desplazamientos posibles de objetos que pueden moverse de manera imprevisible.
Para lograrlo, el sistema detecta, agrupa y sigue los obstáculos dinámicos. Luego coloca una esfera alrededor de cada uno para delimitar la distancia máxima que podría recorrer en todas las direcciones, a partir de su velocidad límite y del intervalo temporal considerado.
El corredor se traza alrededor de esas esferas, de modo que el vehículo no ingrese en zonas donde un objeto podría aparecer más adelante. Kondo señaló que una ruta despejada al inicio de una misión puede dejar de serlo mientras el entorno evoluciona: “Como consideramos este componente temporal, ahora podemos garantizar la seguridad hacia el futuro”.
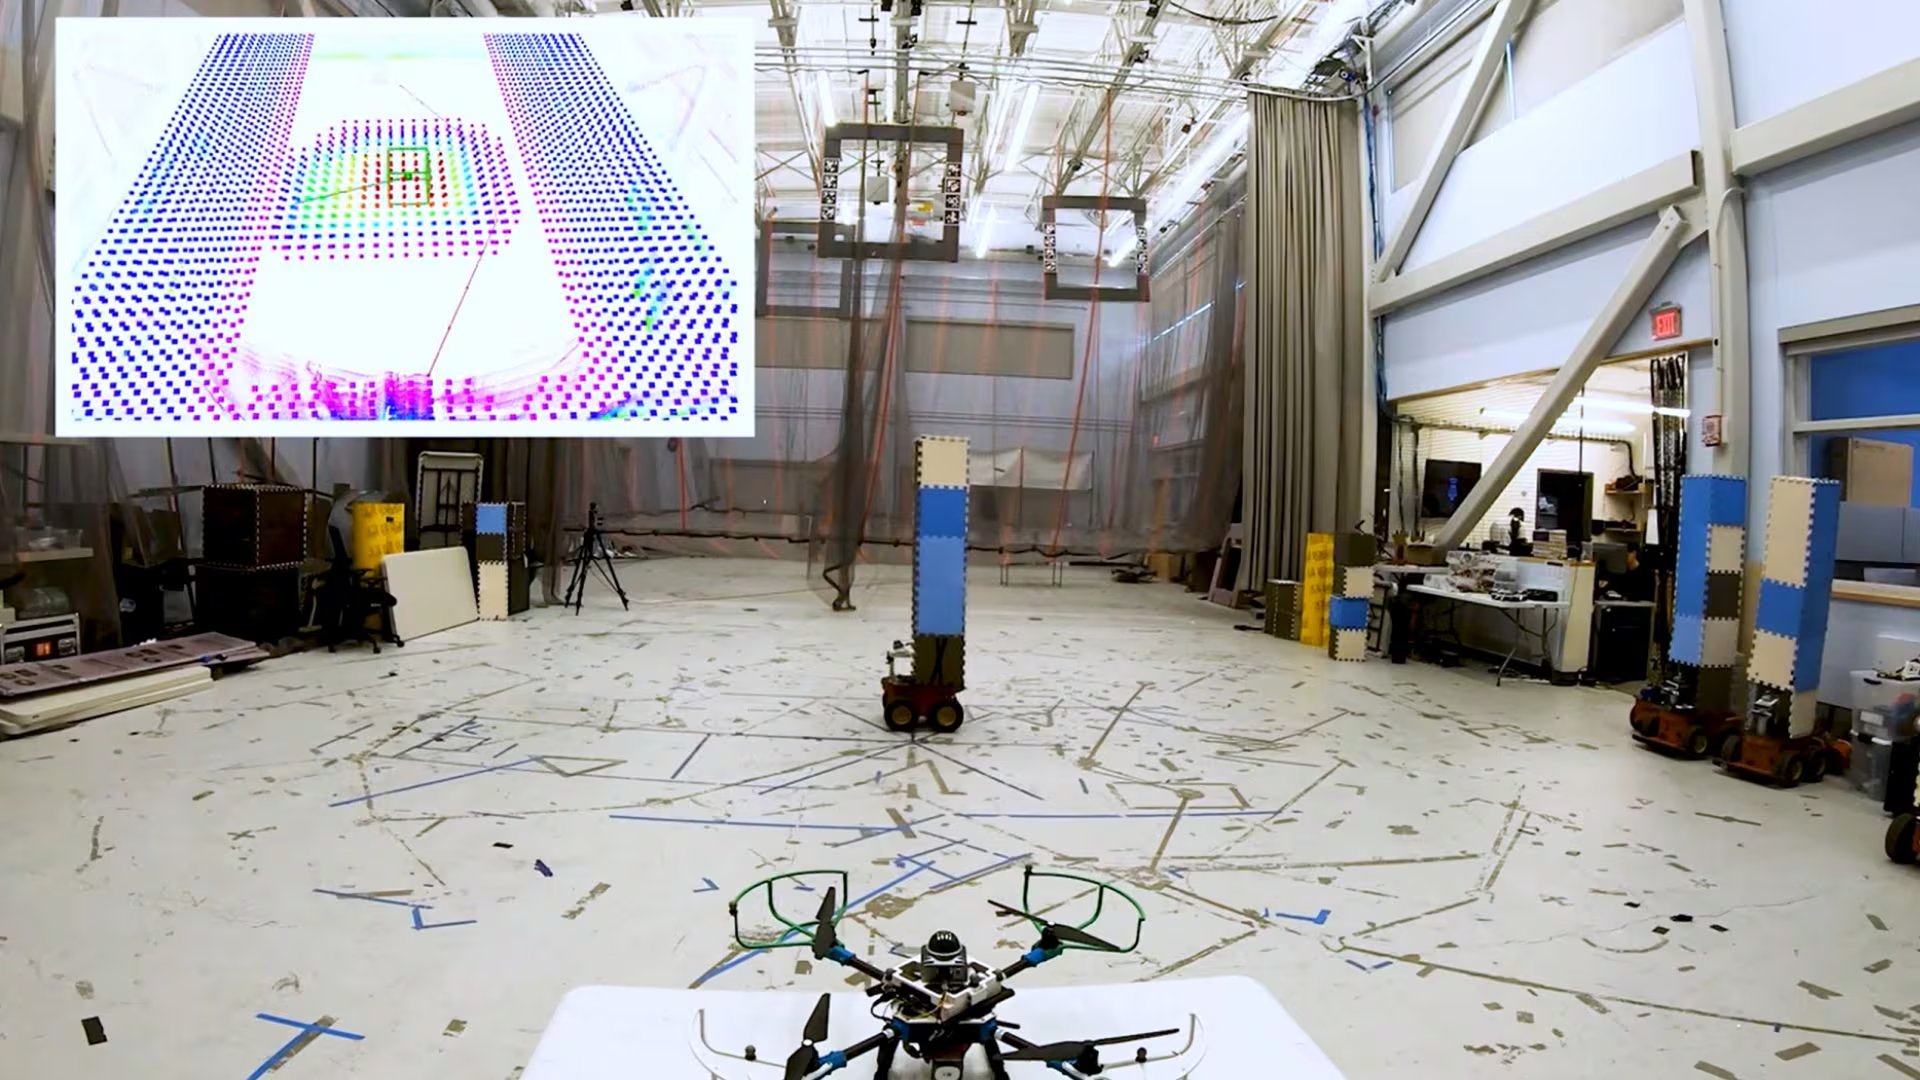
Rutas más rápidas alejándose del peligro
SANDO también emplea un planificador basado en mapas de calor para localizar sectores con alta concentración de obstáculos. Esta información permite alejar al dron de las zonas más riesgosas y buscar recorridos más eficientes.
Una vez definido el corredor libre de colisiones, SANDO optimiza la trayectoria para encontrar el camino más rápido hasta el objetivo. Durante el vuelo, actualiza tanto el corredor como la ruta para mantener la seguridad hasta el aterrizaje.
Los investigadores simplificaron algunos cálculos para que el vehículo pueda reformular sus trayectorias con rapidez desde su computadora de a bordo. Esa capacidad permite reaccionar ante cambios repentinos, como la caída de ramas durante un incendio o el movimiento de escombros en una operación de rescate.
“La parte más difícil del desarrollo de SANDO fueron las matemáticas”, afirmó Kondo. “Cuando se intenta garantizar la seguridad, hay que ser riguroso y asegurarse de que la teoría cubra todos los casos posibles, incluso los casos límite. Una vez que tuvimos esa garantía matemática, fue muy fácil hacer volar los vehículos”.
El equipo planea mejorar la eficiencia computacional de SANDO e integrarlo con modelos de aprendizaje automático que permitan dar instrucciones a un robot mediante lenguaje cotidiano.
Fuente: Infobae