

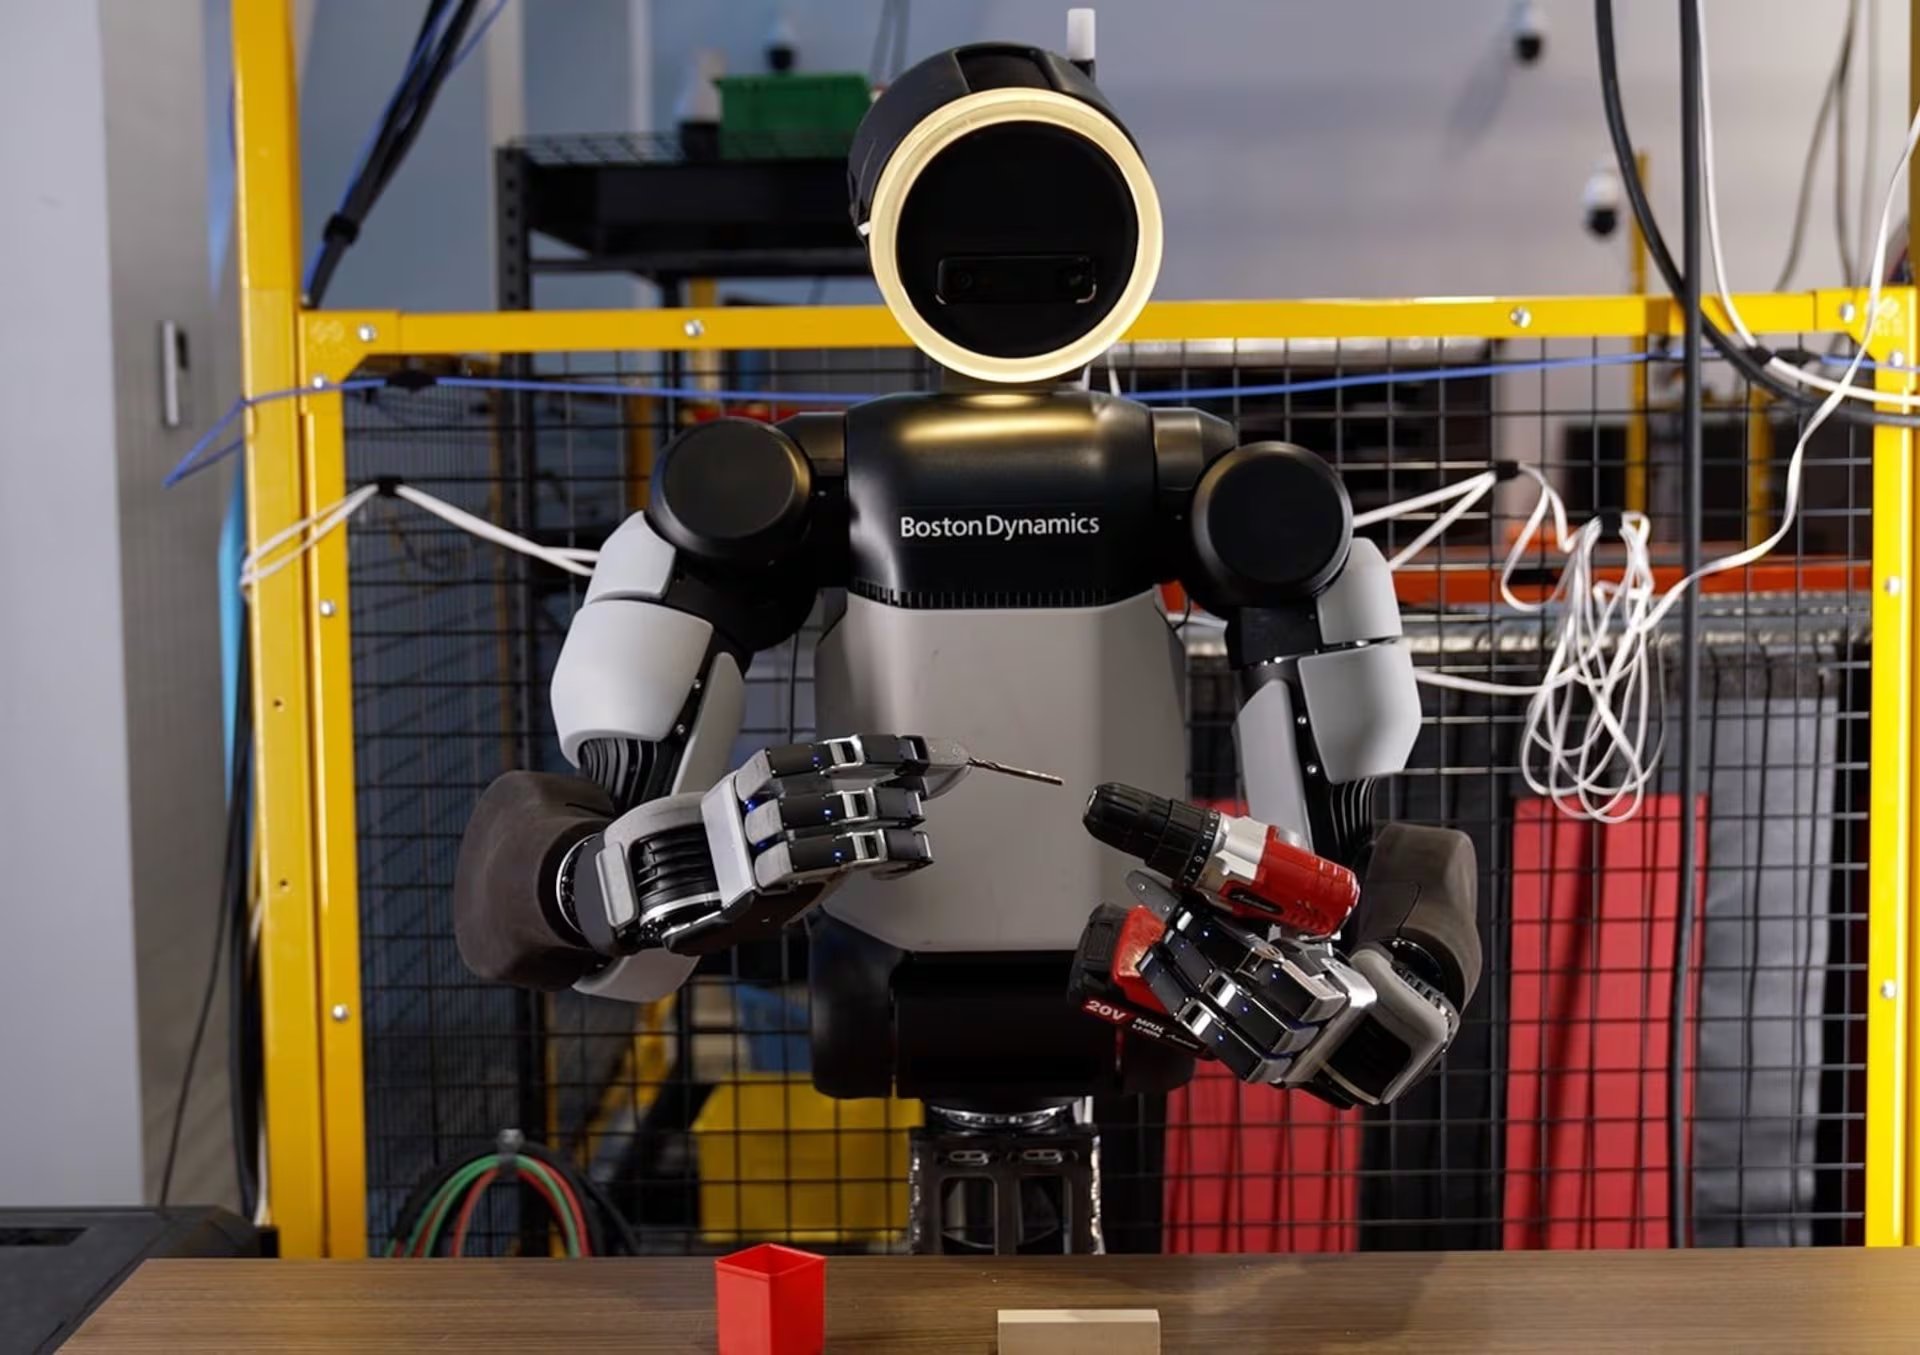
El laboratorio de robótica Boston Dynamics ha revelado los avances en la mano de su robot humanoide Atlas, que ahora permite al autómata emplear herramientas reales como un taladro, gracias a los 13 grados de libertad (DOF) que posee y a sus sensores táctiles de presión densos. Esta nueva generación representa un salto significativo en la manipulación diestra, según informó la compañía.
La mano de Atlas fue diseñada con accionamiento directo, pensada para simulación de alta fidelidad y entrenamiento mediante aprendizaje por refuerzo. El objetivo es superar el reto de crear una extremidad que sea realmente útil en tareas físicas complejas. Boston Dynamics enfrenta varios desafíos: debe poder completar múltiples tareas, usar herramientas, ser fuerte y resistente, minimizar la diferencia con gestos humanos, permitir una simulación limpia para transferir el aprendizaje a la realidad y ser fabricable en serie a bajo costo.
«Las anteriores manos de siete DOF de Atlas fueron diseñadas para agarrar una gran variedad de objetos. Esta nueva generación está diseñada para manipularlos. Hemos pasado a cuatro dedos, incluyendo un pulgar con mayor destreza, con un total de 13 DOF, manteniendo un accionamiento directo altamente transparente en las articulaciones, todo con un solo tipo de actuador», señala el laboratorio en su sitio web.
Las nuevas manos tienen un tamaño similar al de una mano humana grande, pensadas para acceder a espacios y objetos diseñados para personas. Al igual que la generación anterior, son capaces de cargar más de 45 kilogramos.
Un concepto clave es la propiocepción, que permite a Atlas percibir la posición, fuerza y movimiento de sus articulaciones sin depender de cámaras externas. Para confiar en esta capacidad, la transparencia de los actuadores y la capacidad de accionamiento inverso son fundamentales en la filosofía de diseño de Boston Dynamics.
Como complemento, las yemas de los dedos y la palma están cubiertas con sensores táctiles de presión densos, que detectan señales de contacto muy pequeñas. El pulgar tiene 4 grados de libertad y los demás dedos 3 cada uno, lo que permite a Atlas ejecutar comportamientos manuales diestros eficaces, como se observa en el video de demostración publicado.
Entre las nuevas habilidades se incluyen: deslizar la yema del pulgar a lo largo y ancho del resto de dedos, realizar agarres de pinza de gran precisión entre el pulgar y cualquier otro dedo, así como agarres trípodes diestros y la sujeción de herramientas con gatillos. La lista de herramientas que Atlas puede manejar abarca taladros, atornilladores de alto par, amoladoras, pistolas de clavos y sopletes de soldadura.
Sin meñique: una decisión funcional
La mano de Atlas carece de un quinto dedo, el meñique, porque según Zack Jackowski, director de Tecnología de Boston Dynamics, no aporta ventajas funcionales decisivas y supone más coste, volumen y riesgo de averías. Con cuatro dedos y 13 DOF, la mano ya puede reorientar objetos, reaccionar a deslizamientos y usar herramientas mientras acciona gatillos.
El entrenamiento de la mano se realiza mediante aprendizaje por refuerzo en simulación, al igual que los sistemas que controlan el cuerpo entero del robot. El diseño está pensado para la transferencia de simulación a la realidad (sim2real), permitiendo una altísima fidelidad dinámica en la simulación.
Finalmente, Boston Dynamics recupera las palabras del filósofo Aristóteles, quien llamó a la mano humana la «herramienta de las herramientas», porque abre posibilidades a través de los instrumentos que puede usar. La compañía añade:
«El manipulador diestro de propósito general definitivo no será una mano excesivamente complicada, sino una que sea fiable y capaz de usar herramientas».
Fuente: Infobae