

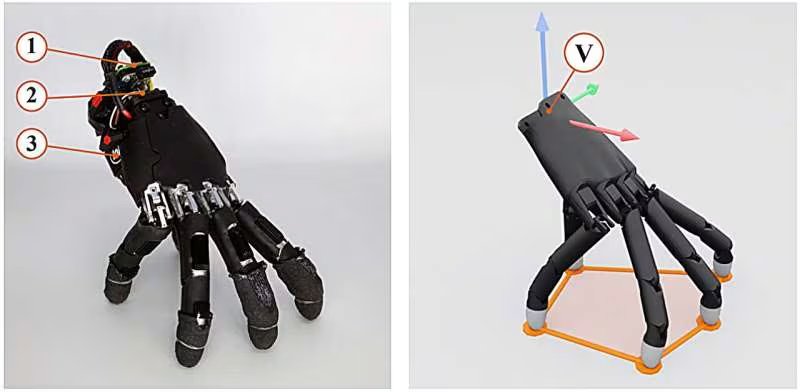
Una mano robótica con diseño similar al humano ha logrado moverse sobre distintas superficies, presionar teclas y desplazar objetos sin necesitar un brazo que la sostenga. El prototipo fue desarrollado por especialistas del Laboratorio de Robótica Blanda de ETH Zúrich, en Suiza, partiendo de una mano comercial adaptada para operar de manera autónoma.
Hasta ahora, los intentos por hacer caminar estos dispositivos solían emplear dedos simétricos, lo que facilitaba el avance pero se apartaba de la forma natural y de las habilidades necesarias para manipular objetos comunes.
El trabajo fue presentado en una prepublicación académica. El estudio analiza cómo una mano con anatomía humana puede trasladarse y ejecutar acciones simples por sí misma.
El desafío de caminar con forma humana
En la mayoría de los robots, la mano está acoplada al extremo de un brazo mecánico, que la posiciona antes de que los dedos actúen. El equipo de ETH Zúrich propone que la propia mano recorra la distancia hasta el punto de acción.
La dificultad radica en la forma conservada: los dedos tienen longitudes desiguales y el pulgar se opone al resto. Esta disposición permite agarrar una taza, sostener una herramienta o presionar una tecla, pero genera apoyos irregulares cuando la estructura intenta desplazarse sobre una mesa o el suelo.
El grupo liderado por Amir Kazemi tomó una mano robótica comercial y agregó una batería, sensores de movimiento y una computadora pequeña en el dorso. Los sensores captan la posición y orientación, y con esos datos el sistema coordina el movimiento de los dedos.
El control se entrenó mediante aprendizaje por refuerzo, una técnica de inteligencia artificial en la que el sistema prueba acciones y obtiene una recompensa cuando alcanza el resultado deseado.
El proceso inició en un simulador informático. Al transferirlo al prototipo físico, le permitió distribuir el peso entre los puntos de apoyo y mover los dedos en secuencia para avanzar sin perder estabilidad, según el estudio.
Recuperación y precisión en pruebas reales
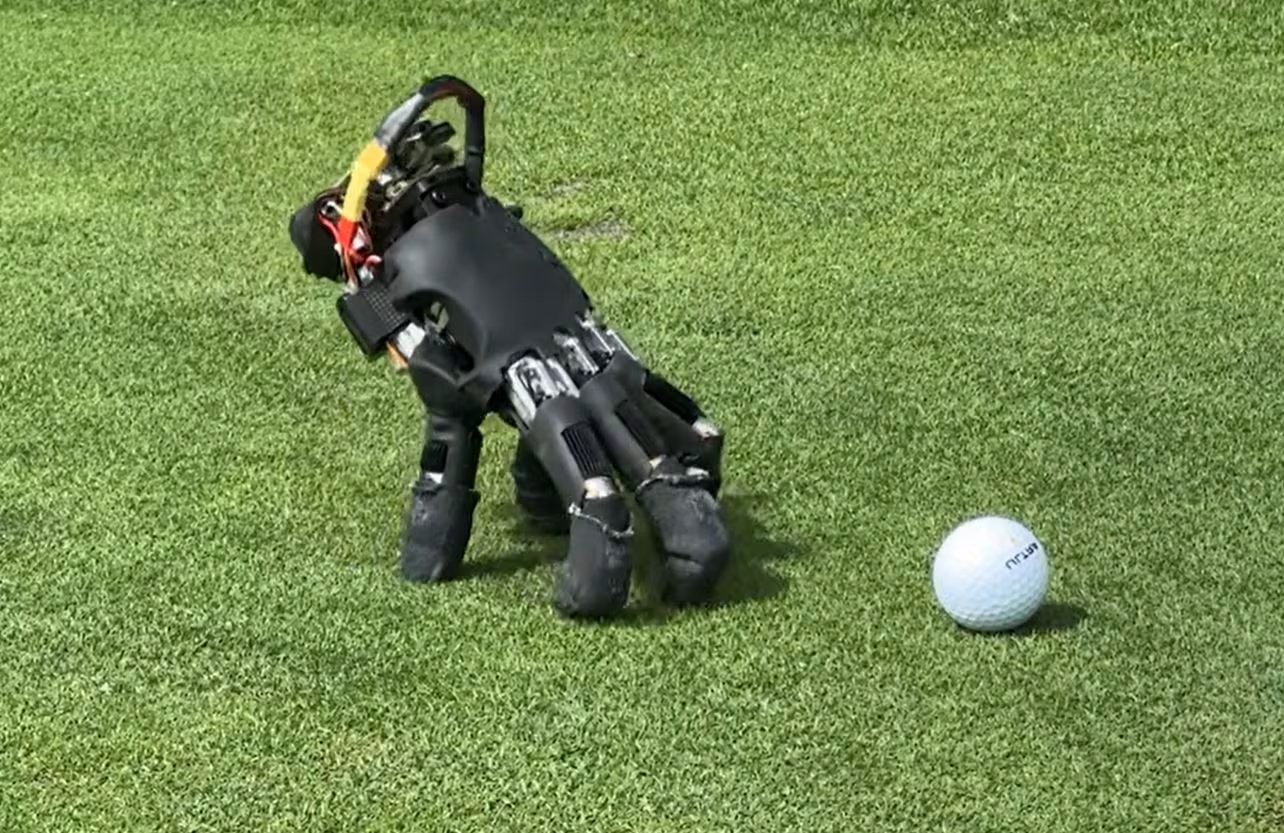
Las pruebas se efectuaron sobre 14 superficies interiores y exteriores, como alfombra, grava, césped y rejilla metálica. Cada una presentó un reto distinto: la alfombra se hunde, la grava es irregular, el césped tiene alturas variables y las rejillas dejan espacios. Esto permitió evaluar el sistema fuera de una superficie lisa.
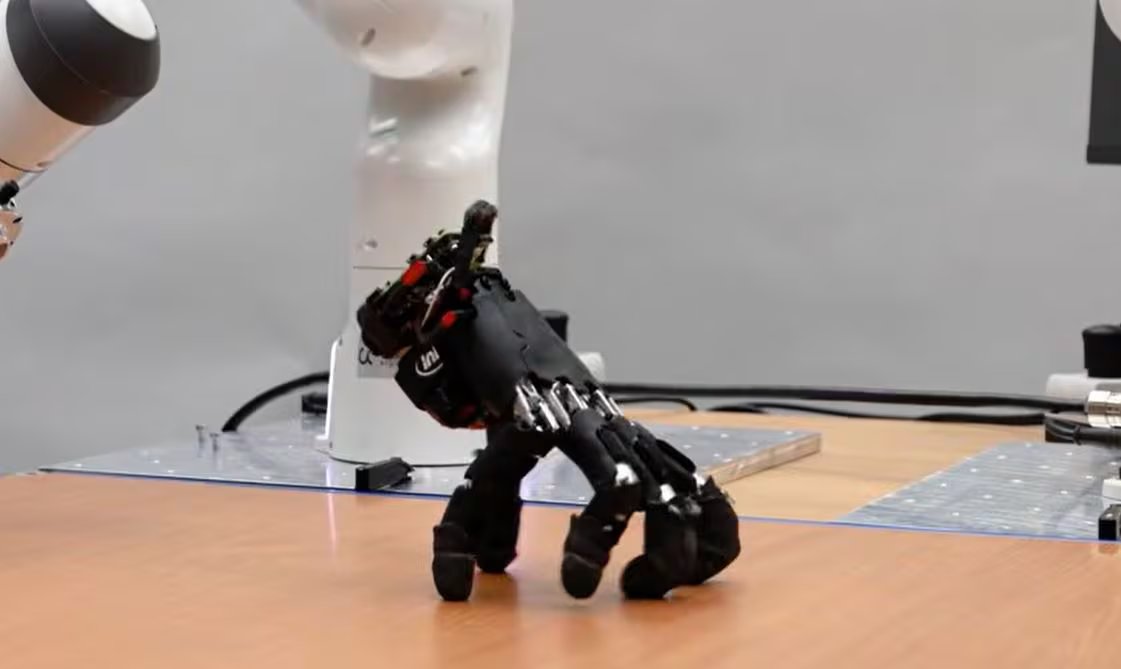
Los investigadores también midieron la capacidad de la mano para enderezarse. En 25 pruebas que iniciaban con el dispositivo acostado de lado, logró erguirse en 21 ocasiones. Para ello tuvo que coordinar el empuje de los dedos y trasladar el apoyo entre ellos.
La evaluación incluyó un teclado. Mientras cuatro dedos sostenían el peso, el quinto se levantaba para presionar una de cuatro teclas de dirección. El dispositivo acertó la orden indicada en 29 de 32 intentos, mostrando que podía mantener el apoyo y ejecutar un movimiento preciso al mismo tiempo.
En otra prueba, se acercó a un bloque pequeño y lo empujó sobre una mesa. En los 15 intentos, dejó el objeto a menos de dos centímetros del punto objetivo. Según el estudio, esta tarea combinó el desplazamiento hasta el elemento con el ajuste posterior de su ubicación.
Los investigadores señalaron en un comunicado que
«dar a las manos robóticas su propia movilidad podría hacer que los robots del futuro sean más versátiles en los espacios e interfaces construidos para las personas»
. La propuesta se relaciona con lugares equipados con muebles, teclados, accesos y otros objetos adaptados a las dimensiones y movimientos humanos.
Los ensayos se limitaron a tareas específicas, por lo que no establecen una aplicación inmediata en hogares, hospitales o industrias. El estudio indica que será necesario verificar el rendimiento de estos sistemas en actividades más complejas y condiciones distintas a las evaluadas.
Fuente: Infobae