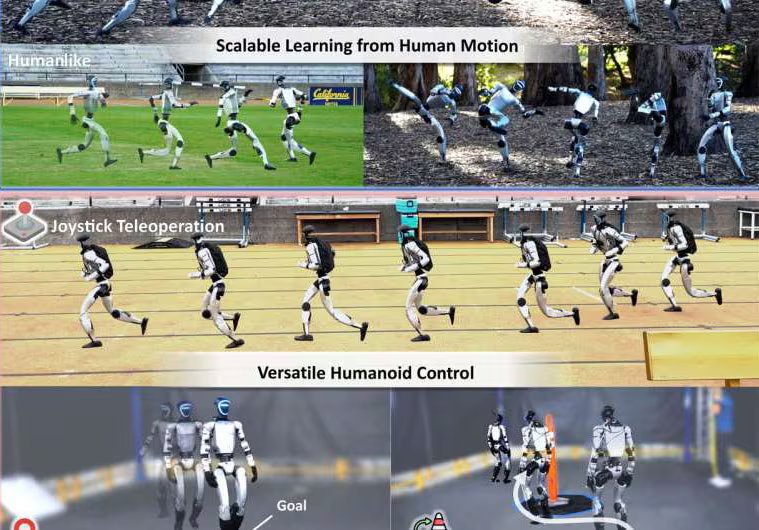
Un grupo de investigadores de la Universidad de California en Berkeley y la Universidad de Stanford ha creado un sistema de inteligencia artificial que habilita a los robots humanoides a aprender y fusionar movimientos complejos. Con esta innovación, una máquina fue capaz de correr, ejecutar patadas giratorias y realizar volteretas aéreas completas.
El sistema, denominado BeyondMimic, fue detallado en un estudio divulgado en la revista Science Robotics. El objetivo del trabajo es superar una limitación frecuente: cada movimiento exige una programación y un entrenamiento particulares.
Para sortear ese obstáculo, el equipo recopiló aproximadamente 2,5 horas de movimientos humanos, que incluían caminatas, carreras, saltos, bailes, patadas de artes marciales y volteretas laterales.
Con esos datos, el programa aprendió a transferir dichas acciones al G1, un modelo de robot humanoide. El proceso implicó ajustar cada movimiento a las particularidades del robot, como el peso de su estructura, sus articulaciones y la potencia de sus motores.
De este modo, el robot no se restringe a replicar una secuencia fija. El sistema pretende que la máquina pueda aplicar los movimientos aprendidos en diversos contextos y transitar entre acciones sin necesidad de un nuevo entrenamiento para cada una.
Adaptación de movimientos humanos al cuerpo del robot
El equipo empleó aprendizaje por refuerzo, una técnica donde un algoritmo obtiene recompensas o castigos según el resultado de sus decisiones. En este caso, el controlador era recompensado cuando conseguía aproximarse a las posiciones, velocidades y orientaciones de las demostraciones humanas.
Simultáneamente, el entrenamiento aplicaba penalizaciones cuando el robot realizaba movimientos abruptos, llegaba a ángulos de articulación peligrosos o generaba contactos indeseados entre sus partes. De esta forma, el sistema debía hallar maneras físicamente factibles de replicar una acción y conservar el equilibrio.
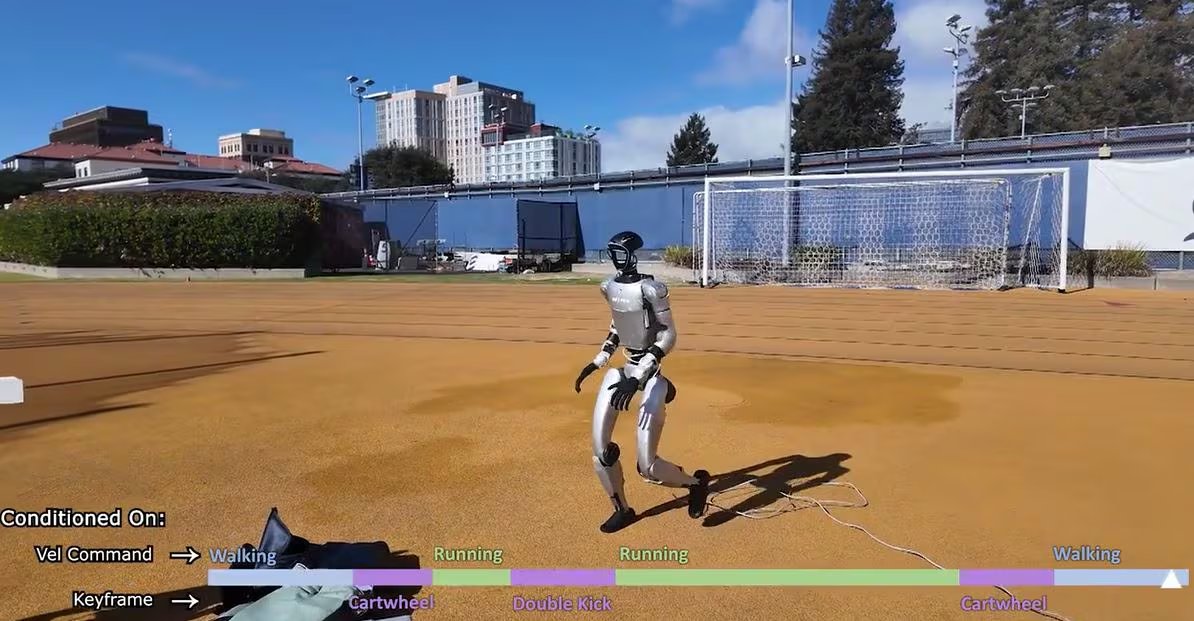
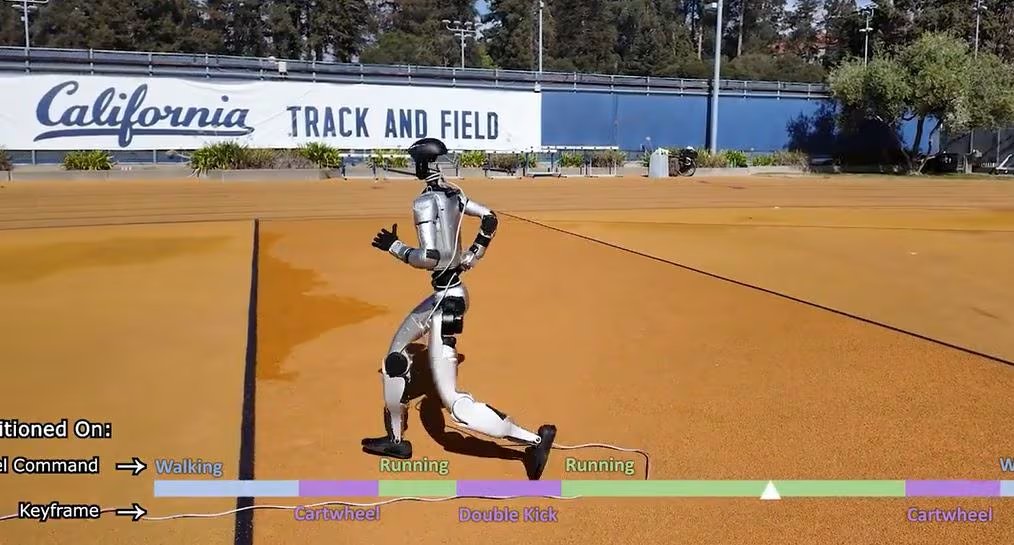
De acuerdo con los autores, el método consiguió que un mismo esquema de entrenamiento abarcara conductas muy diversas. El G1 logró correr, realizar patadas con giro, saltar, mantener posturas de equilibrio, ejecutar movimientos de baile, desplazarse en cuatro apoyos y efectuar volteretas laterales aéreas.
La principal diferencia con investigaciones previas es que los modelos anteriores requerían un controlador específico para cada meta. Por ejemplo, si un robot había sido entrenado para caminar, no podía cambiar a correr, esquivar un obstáculo o reaccionar a un control manual sin ajustes extras. BeyondMimic pretende disminuir esa dependencia de entrenamientos individuales.
Un modelo resume los movimientos y los combina según la tarea
La segunda fase de BeyondMimic emplea un autoencoder variacional, un modelo que simplifica información compleja en una versión más compacta. Aquí, toma los movimientos aprendidos por el robot y los organiza en una representación interna que retiene los datos esenciales para ejecutarlos.
Esa representación integra la relación entre la posición del cuerpo, la velocidad y el equilibrio. Después, otro componente del sistema la convierte en instrucciones precisas para los motores del robot.
Sobre esa base, los investigadores entrenaron un modelo de difusión. Durante el entrenamiento, el sistema recibía secuencias que combinaban el estado físico anticipado del robot con la información resumida de cada movimiento. Los datos se distorsionaban con ruido y el modelo debía reconstruir la secuencia original.
Este proceso le permitió comprender cómo se vinculan unas acciones con otras. De esta manera, puede generar movimientos según un objetivo y no limitarse a repetir las secuencias con las que fue entrenado.
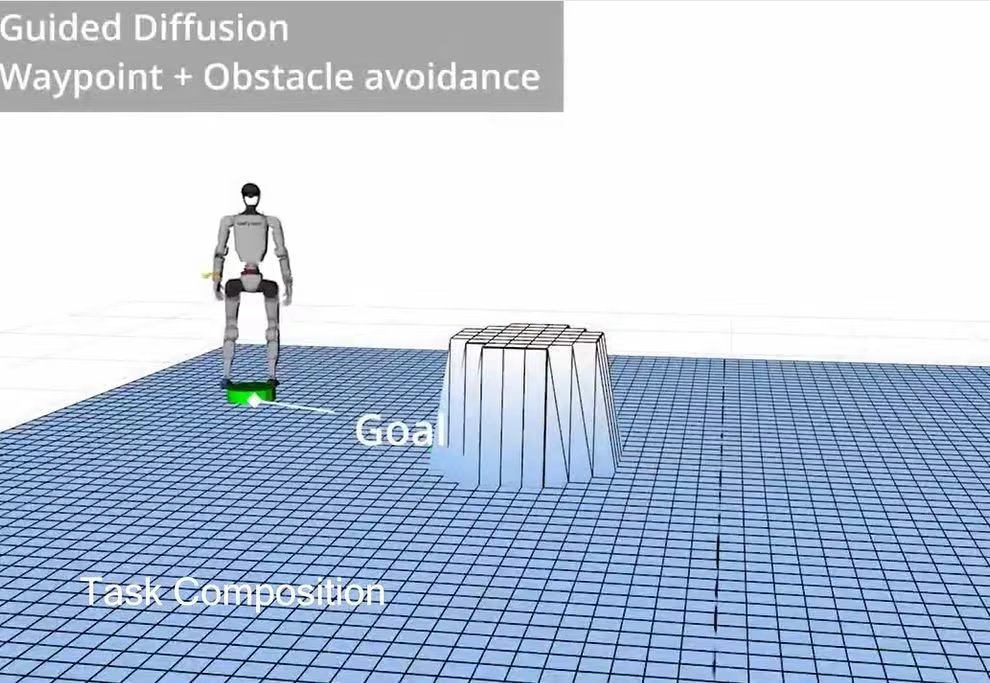
Los autores también aplicaron una técnica de guía que dirige al modelo durante la ejecución. Gracias a ella, BeyondMimic pudo enfrentar tareas que no estaban en los datos iniciales, como completar fragmentos de movimiento, reaccionar a una palanca de mando y sortear obstáculos.
Las pruebas en el G1 confirmaron la transferencia al robot real
Tras validar el sistema en simulaciones, los investigadores trasladaron la tecnología al robot G1. Para ello, escogieron 30 secuencias de movimiento y verificaron si la máquina podía realizarlas en condiciones reales.
Este paso posibilitó evaluar factores que no siempre se replican con precisión en una simulación, como la fricción del suelo, las variaciones en el rendimiento de los motores y los desequilibrios durante el movimiento.
Además de evaluar el rendimiento técnico, el equipo analizó la percepción humana de los movimientos del robot. En la prueba participaron 77 voluntarios, que compararon las caminatas y carreras generadas por BeyondMimic con las del controlador estándar.
El 70,8% de las comparaciones indicó que los movimientos de BeyondMimic resultaban más naturales y similares a los humanos. Este resultado sugiere que el sistema produjo trayectorias menos rígidas que las del controlador convencional.
Próximos pasos: más robots y más movimientos
En el futuro, los robots humanoides podrían emplearse en labores físicas en almacenes, fábricas, hogares o entornos donde su diseño, adaptado a espacios humanos, sea una ventaja. Para que esta aplicación sea factible, deberán operar de manera segura en entornos cambiantes y ejecutar más que un limitado repertorio de rutinas.
El estudio sugiere un método para entrenar comportamientos físicos variados a partir de datos de movimiento humano y para reutilizar esas destrezas en nuevas tareas. Los próximos experimentos podrían incluir un mayor rango de acciones, condiciones ambientales más complejas y otras plataformas robóticas con estructuras distintas a las del G1.
Fuente: Infobae